机械与工装
围绕定位、夹持、上料和安全边界,设计与工件相匹配的结构。
定位夹具 / 执行机构 / 换型设计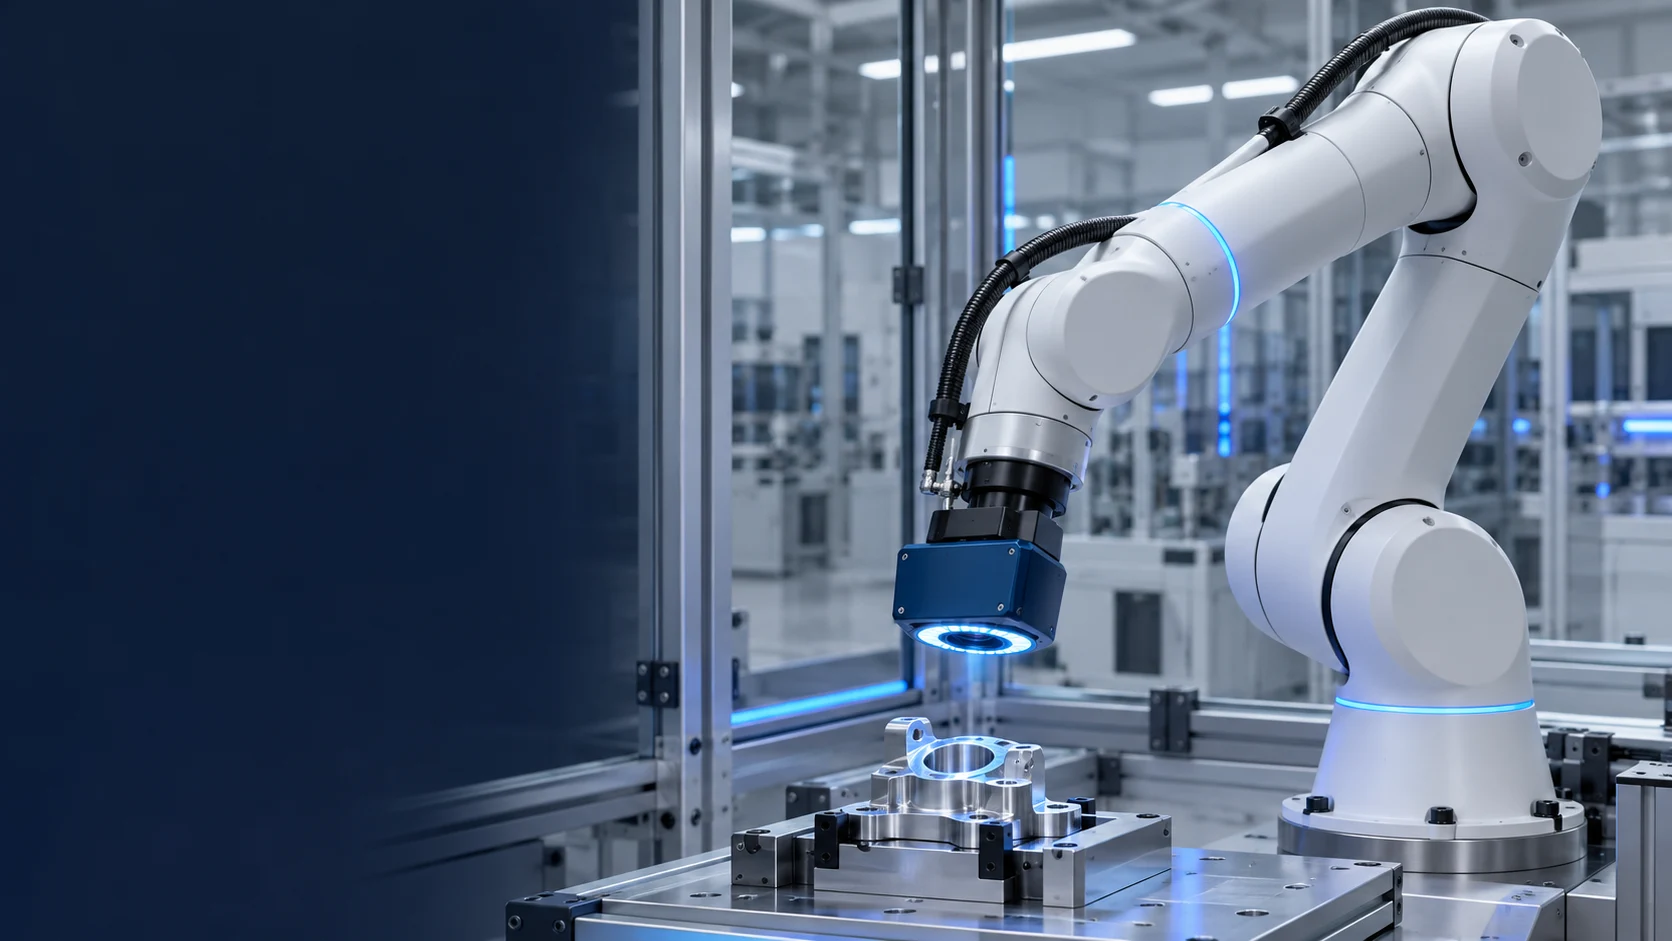
工位自动化 · 设备集成 · 项目协同
APPLICATION-DRIVEN SOLUTIONS
围绕产品特征、作业节拍和现场条件,
从真正需要改善的环节出发。
MACHINE VISION
围绕外观、尺寸、定位与识别需求,设计相机、光源、工装与检测流程,将判定条件转化为可执行的规则。
方案与工位图为概念演示,实际配置及验收指标需结合工件、现场与样件测试共同确认。
ONE CONNECTED SYSTEM
机械、电气、软件与现场协作,
共同回应产线的真实要求。
围绕定位、夹持、上料和安全边界,设计与工件相匹配的结构。
定位夹具 / 执行机构 / 换型设计协调传感、运动与逻辑控制,明确工位之间的信息和动作关系。
PLC / HMI / 运动控制结合光学条件和检测目标,建立可验证的图像与数据判断路径。
图像采集 / 特征识别 / 结果追溯在现场条件下验证工艺节拍、异常处理与操作维护流程。
设备联动 / 试运行 / 交付培训BUILT AROUND YOUR PROCESS
以具体工件和作业环境为起点,讨论自动化的适用边界。
小型结构件装配、外观检查与序列追溯。
机台上下料、工件定位与关键工序检测。
装配确认、工位联动与零件信息关联。
有无检测、标签识别与分拣工序衔接。
FROM SCOPE TO START-UP
梳理工件、节拍、场地、安全要求及现有流程。
讨论技术路径,通过样件或关键工序测试验证假设。
围绕确认的方案组织结构、控制与现场集成。
按约定指标完成验收,并整理操作与维护资料。
BEFORE WE START
可优先评估动作重复、输入条件相对稳定且判定标准明确的工序。产品变化、异常比例与现场条件会影响方案选择。
可以先准备工件照片、工序视频、当前节拍与希望改善的问题,再逐步明确技术路径和项目边界。
需检查原设备接口、控制权限、信号条件、安装空间及安全要求,再判断可采用的协作方式。
在方案阶段讨论节拍、判定条件、稳定运行、换型和异常处理,并以双方确认的项目文件为依据。
LET'S DEFINE YOUR NEXT STEP
把现场情况和希望改善的问题写下来,生成一份可继续沟通的自动化项目需求单。
概念官网演示。表单内容仅用于生成本地需求单,供你下载、核对与分享。